飛行控制器 | 支援 ArduPilot 與 PX4
本飛行控制器是一款基於 Pixhawk Autopilot v6X 標準所開發的頂尖通用控制器(飛控)。核心採用 STM32H753 雙精度浮點運算 FMU 處理器,並搭配 STM32F103 I/O 協同處理器,兩者具備獨立的匯流排架構與電源供應系統。系統內建多組 IMU,包含 6 軸慣性感測器、氣壓與溫度感測器,以及地磁感測器,專為確保高度飛行安全性與豐富擴充能力而設計。透過整合 10/100M 乙太網路實體層(PHY),飛控能與任務電腦(機載電腦/隨同電腦)、高階測繪相機及其他 UxV 載荷設備進行高速直接通訊,滿足先進無人載具系統的嚴苛需求。
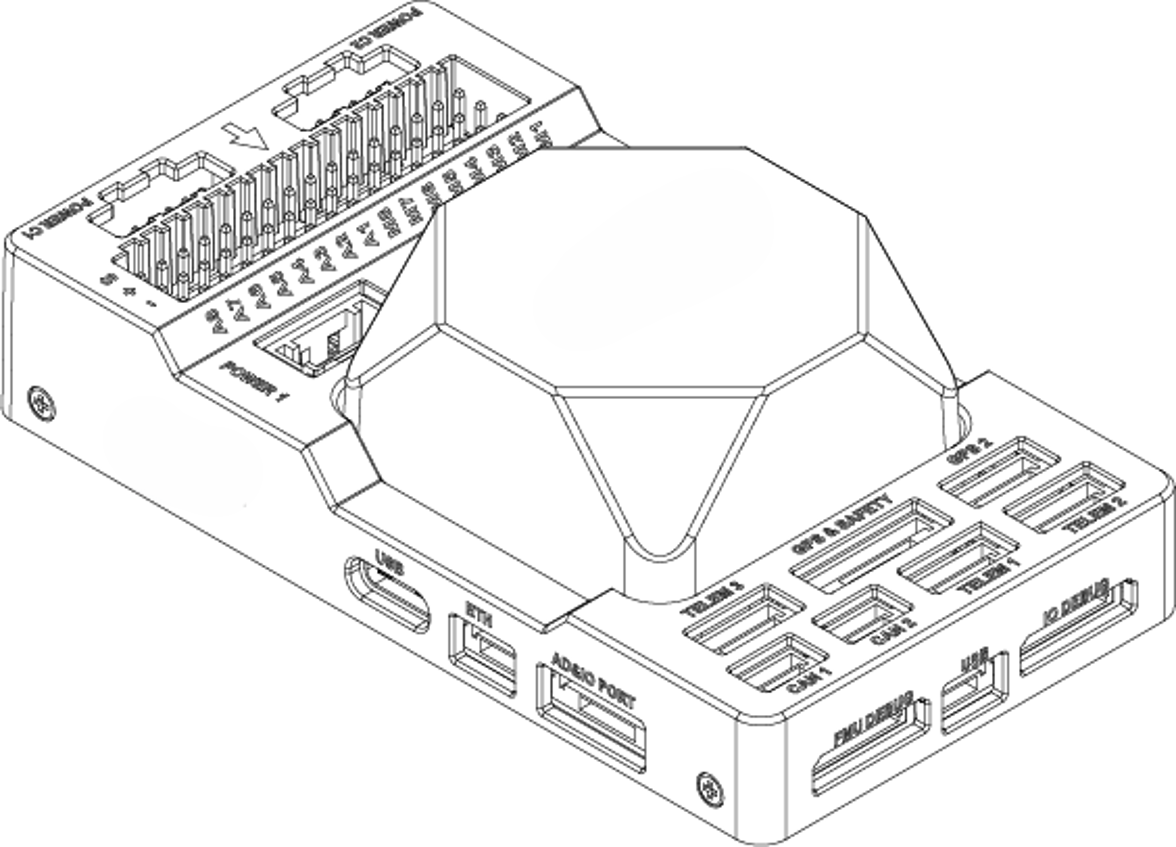
產品資訊
硬體規格摘要
| 項目 | 規格與描述 |
|---|---|
| FMU 處理器 | STM32H753IIK(Arm® Cortex®-M7,480 MHz) |
| IO 處理器 | STM32F103(Arm® Cortex®-M3,72 MHz) |
| 記憶體 | 2 MB 快閃記憶體(Flash)、1 MB RAM |
| 感測器 | • Bosch BMI088 IMU 感測器(具減震隔離) • TDK InvenSense ICM-42688-P IMU 感測器 ×2(其中 1 組具減震隔離) • TDK ICP-20100 氣壓與溫度感測器 ×2(其中 1 組具減震隔離) • PNI RM3100 地磁感測器(具減震隔離) |
| IO 介面 | • 2 組 CAN 匯流排(CAN1 與 CAN2) • 3 組 TELEM 數傳埠(TELEM1、TELEM2 與 TELEM3) • 2 組 GPS 埠(安全開關/LED/蜂鳴器,以及 GPS2) • 1 組 PPM 輸入(PPM IN) • 1 組 SBUS 輸出(SBUS OUT) • 2 組 USB 埠(1 組 Type-C 與 1 組 JST GH1.25) • 1 組 10/100Base-T 乙太網路埠 • 1 組 DSM / SBUS RC 接收介面 • 1 組 UART4 • 1 組 AD&IO 類比與數位埠 • 2 組偵錯埠(1 組 IO Debug 與 1 組 FMU Debug) • 1 組 SPI6 匯流排 • 2 組含 I2C 匯流排的電源輸入(Power 1 與 Power 2) • 2 組含 CAN 匯流排的電源輸入(Power C1 與 Power C2) • 16 組 PWM 伺服舵機輸出(A1–A8 來自 FMU 板的 STM32H753;M1–M8 來自 IO 板的 STM32F103) • 1 組 MicroSD 插槽(推拉式 Push-Pull,支援 SD 4.1 與 SDIO 4.0,提供 1-bit 預設與 4-bit 兩種資料匯流排模式) |
| MicroSD 卡 | 包裝內未隨附(需自行選購) |
| 電源需求 | 4.6 V 至 5.7 V |
| 額定輸出電流 | • TELEM1 與 GPS2 輸出電流總和:最大 1.5 A • 其他所有連接埠合併輸出電流:最大 1.5 A |
| 作業溫度 | -40 °C 至 +55 °C |
| 儲存溫度 | -40 °C 至 +70 °C |
| 作業濕度 | 5% 至 95%(無冷凝) |
| 外殼材質 | ABS(載板)、壓鑄鋁合金(IMU 上蓋) |
| 外觀尺寸 | 92.2 mm(長)× 51.2 mm(寬)× 28.3 mm(高) |
| 重量 | 77.6 g(含 IMU 之載板重量) |
腳位定義
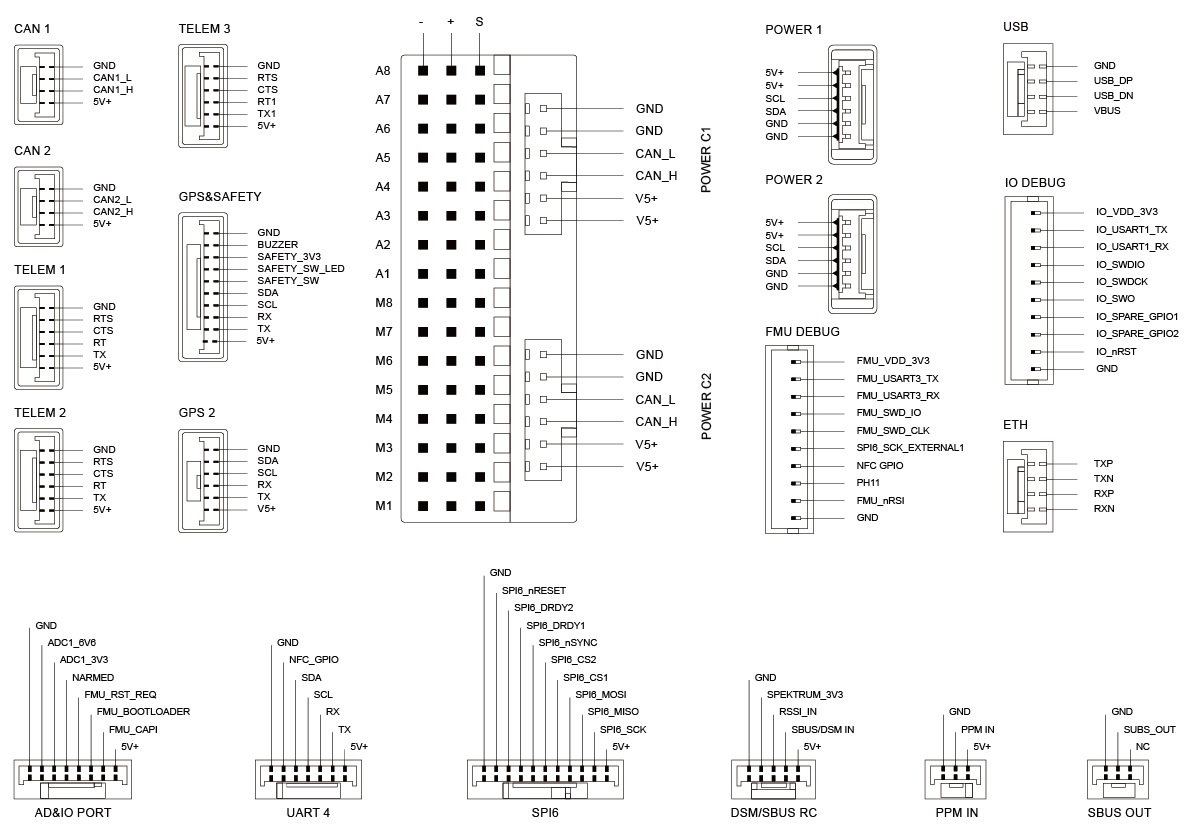
配線總覽
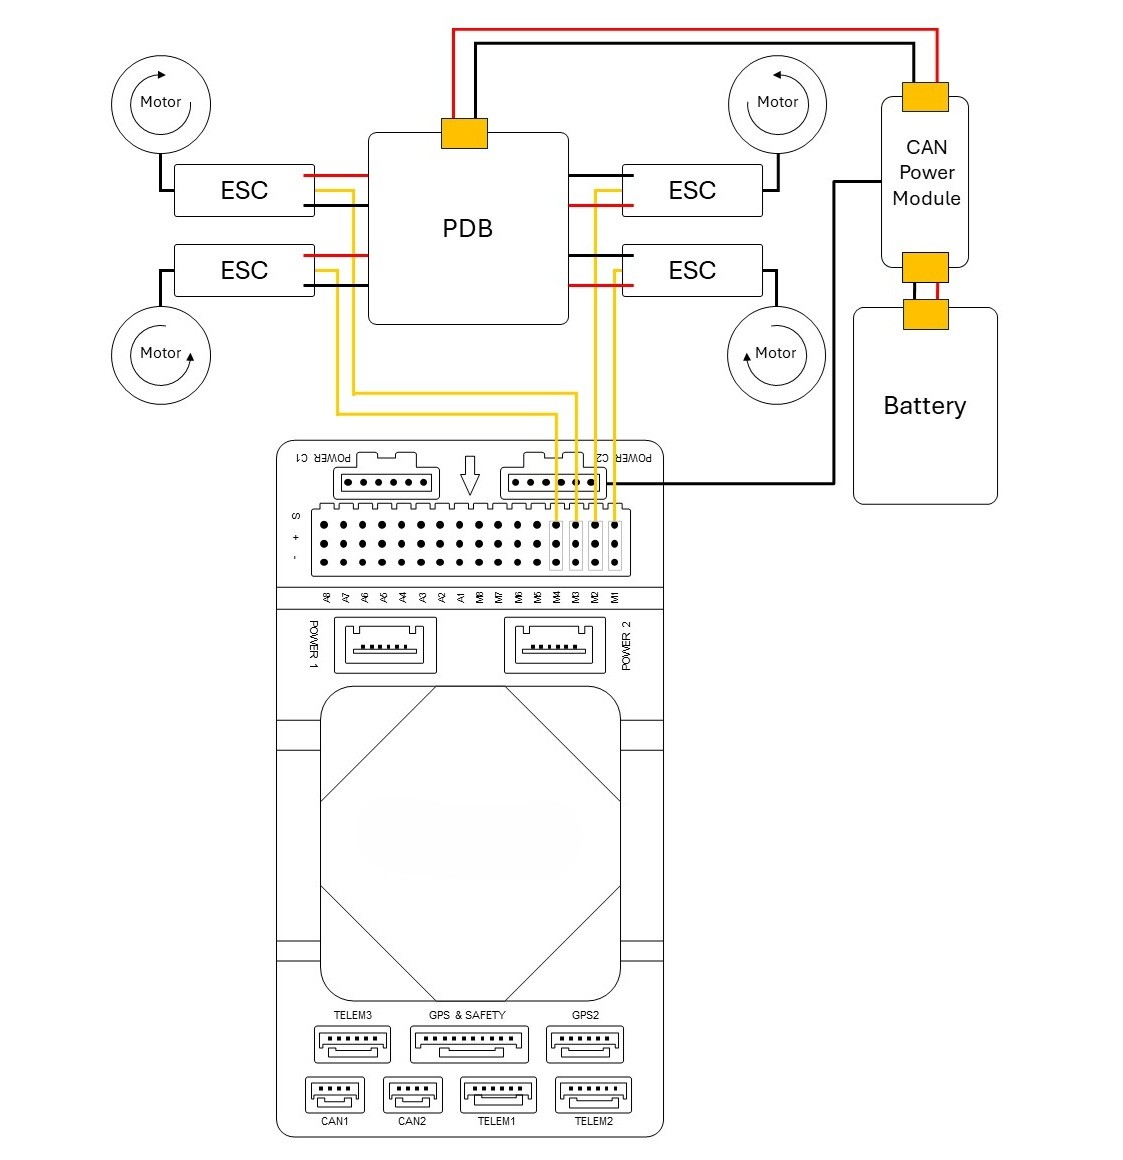
下圖展示本飛行控制器與各周邊設備的連接配置。
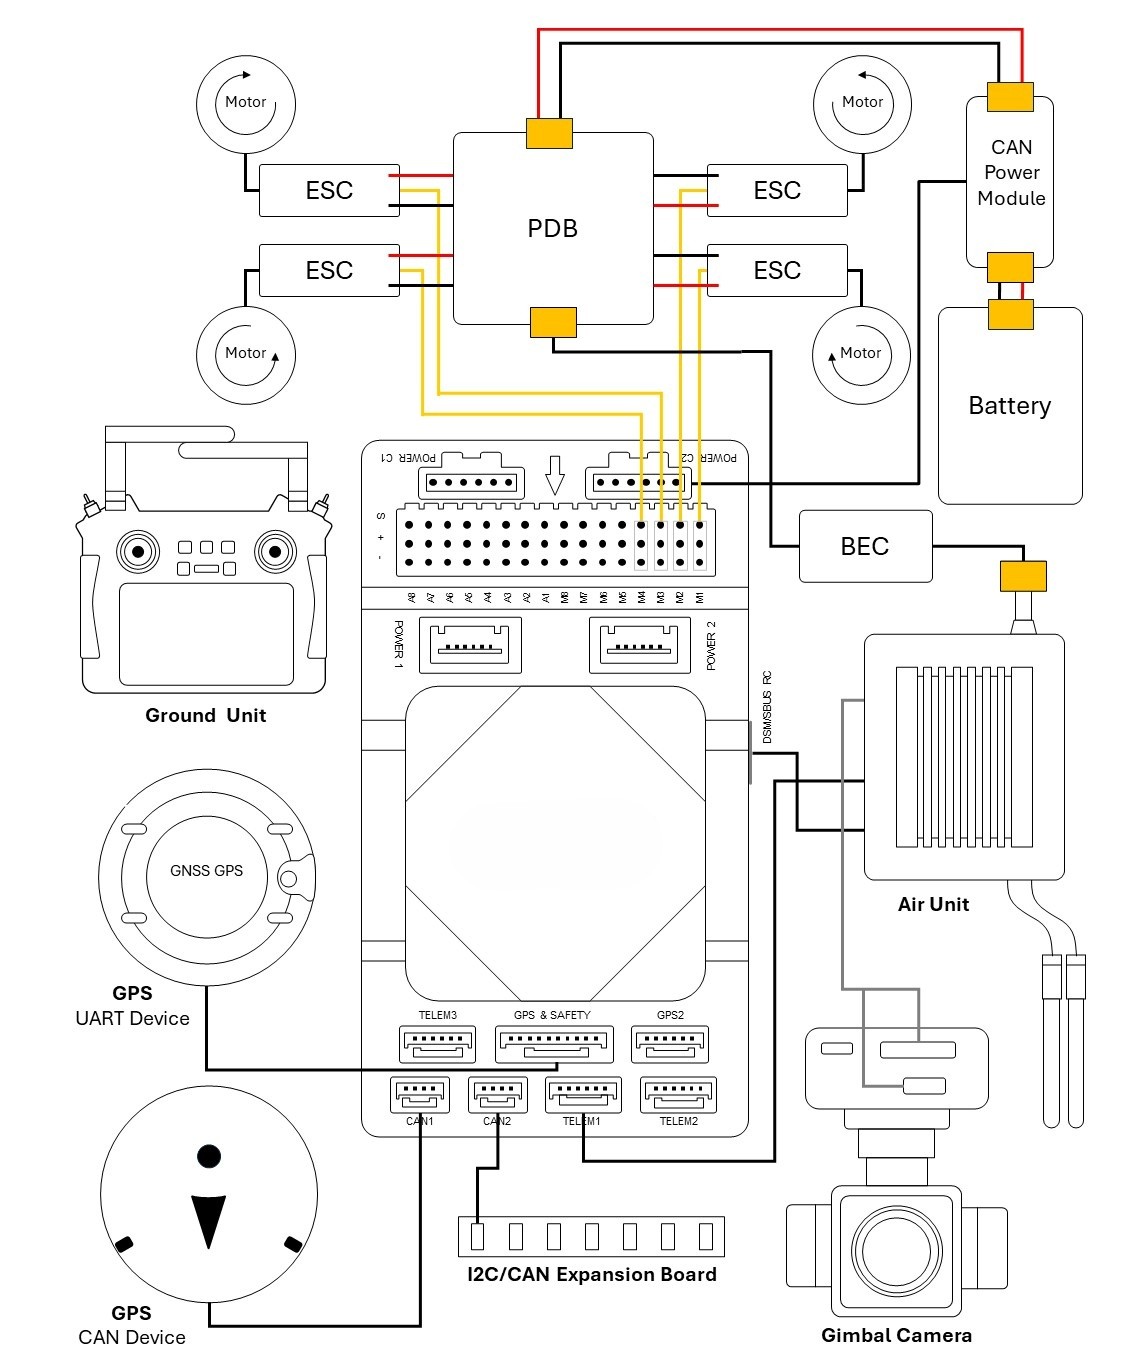
| 介面名稱 | 功能與連接說明 |
|---|---|
| POWER C1 | 連接 CAN PMU(電源管理模組)至 POWER C1,適用於 UAVCAN 電源模組。 |
| POWER C2 | 連接 CAN PMU 至 POWER C2,適用於 UAVCAN 電源模組。 |
| POWER 1 | 連接至 SMBus(I2C)電源模組。 |
| POWER 2 | 連接至 SMBus(I2C)電源模組。 |
| GPS & SAFETY | 連接主要 GPS 模組(整合 GPS 接收器、安全開關與蜂鳴器介面)。 |
| GPS2 | 連接第二組 GPS 或 RTK 模組。 |
| UART4 | 提供使用者客製化通訊擴充使用。 |
| TELEM1 / 2 / 3 | 連接數傳電台(Telemetry)或 MAVLink 設備。 |
| MicroSD CARD | 插入 MicroSD 記憶卡以儲存飛行日誌與任務數據。 |
| A1–A8 | 可自訂為 PWM 或 GPIO。其中 A1–A6 支援 DShot 與雙向 DShot(Bi-Directional DShot),可用於連接相機快門/熱靴、伺服舵機等。 |
| M1–M8 | 來自 IO 協同處理器的 PWM 輸出,主要連接電子調速器(ESC)與伺服舵機。 |
| USB | 連接電腦以進行通用控制器通訊(例如韌體燒錄、參數調校)。 |
| CAN1 / CAN2 | 連接 DroneCAN / UAVCAN 外部設備。 |
| DSM / SBUS / RSSI | DSM、SBUS 或 RSSI 的訊號輸入介面。可連接 DSM 衛星接收機、SBUS 接收機或 RSSI 訊號模組。 |
| PPM | 連接 PPM RC 接收機。 |
| ETH | 連接機載乙太網路設備。 |
| AD&IO | 類比輸入介面(ADC 3.3V 或 ADC 6.6V),通常保留不接。 |
| FMU Debug | 供專業人員與開發者進行 FMU 系統偵錯使用。 |
| IO Debug | 供專業人員與開發者進行 IO 協同處理器偵錯使用。 |
序列埠對應
| 序列埠標示 | ArduPilot 參數 | PX4 系統裝置路徑 | 預設分配功能 | 硬體規格特性 |
|---|---|---|---|---|
| USART1 | SERIAL3 | /dev/ttyS0 | GPS1 | 支援 DMA |
| USART2 | SERIAL5 | /dev/ttyS1 | TELEM3 | 支援 CTS / RTS、DMA |
| USART3 | SERIAL7 | /dev/ttyS2 | 偵錯主控台 / FMU Debug | 無 DMA |
| UART4 | SERIAL6 | /dev/ttyS3 | UART4(使用者自訂) | 無 DMA |
| UART5 | SERIAL2 | /dev/ttyS4 | TELEM2 | 支援 CTS / RTS、DMA |
| USART6 | (無) | /dev/ttyS5 | PX4IO / RC | |
| UART7 | SERIAL1 | /dev/ttyS6 | TELEM1 | 支援 CTS / RTS、DMA |
| UART8 | SERIAL4 | /dev/ttyS7 | GPS2 | 支援 DMA |
| USB | SERIAL8 | /dev/ttyACM0 | OTG2(USB) | 支援 DMA |
功耗資訊
作業電壓
| 參數 | 最小值 | 典型值 | 最大值 |
|---|---|---|---|
| 輸入電壓 | 4.6 V | 5.0 V | 5.4 V |
電流消耗
| 運作狀態 | 典型值 | 最大值 |
|---|---|---|
| 飛控主機 + 連接之周邊配備 | 3.0 A | 3.44 A |
| 飛控主機本體 | 0.44 A | 0.58 A |
快速上手
本快速導覽說明如何為通用飛行控制器供電並連接關鍵周邊設備。
完整飛行軟體設定與操作說明,請參閱下列官方文件:
機身安裝方向
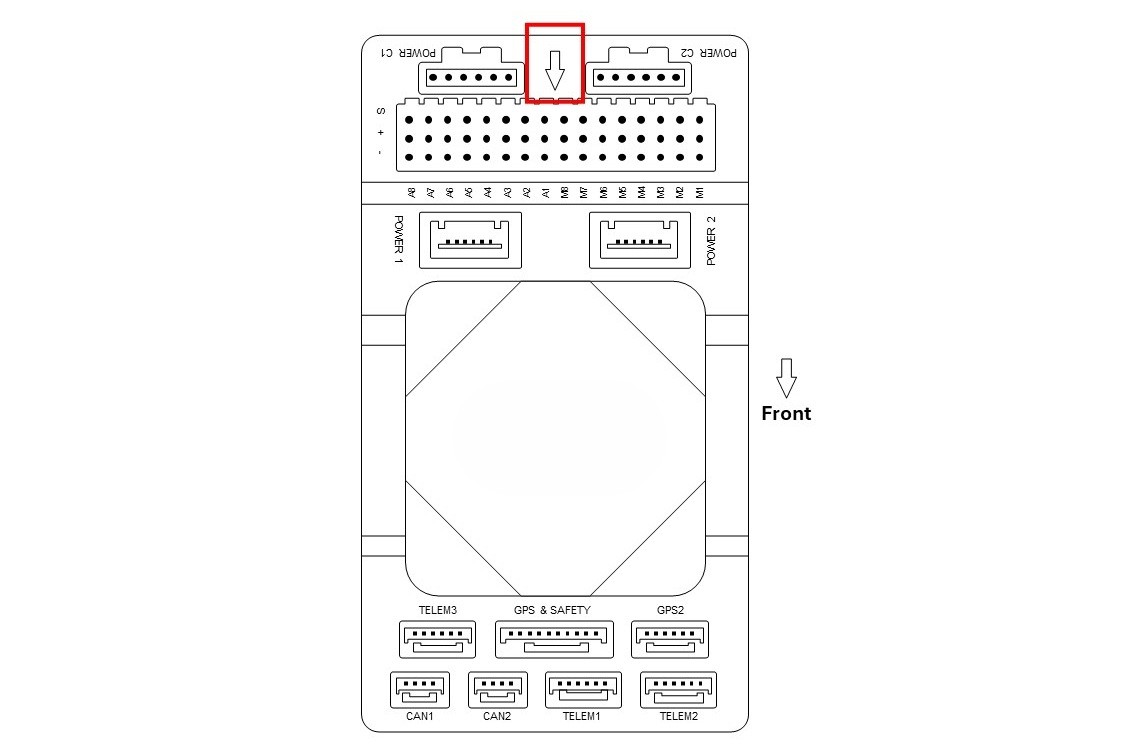
若因機架內部空間限制,飛控無法依預設的箭頭朝前方向安裝,使用者必須於地面控制站軟體(GCS)中重新設定飛控實際安裝的旋轉姿態角度。
韌體支援
本飛行控制器完整支援 ArduPilot 與 PX4 Autopilot 自動駕駛儀韌體。
- ArduPilot:
- PX4 Autopilot:
透過 Mission Planner 燒錄韌體
建議優先使用 Mission Planner 進行韌體載入與更新:
- 前往官方連結下載並安裝 Mission Planner。
- 使用 USB Type-C 傳輸線將飛控連接至電腦。
- 開啟 Mission Planner,至 INITIAL SETUP(初始設定)頁面下的 Install Firmware(安裝韌體),選取對應的韌體映像檔進行燒錄。
周邊設備連接指引
GPS 與羅盤模組
- 將 GPS/RTK 模組連接至 GPS & SAFETY 或 GPS2 連接埠。
- 主要 GPS 模組通常整合了 GPS 接收機、電子羅盤、安全開關、蜂鳴器與 RGB LED 狀態指示燈。
- 安裝模組時,應盡可能遠離大電流電源線路與馬達,並確保模組的方向箭頭指向機頭前方。
- 本飛控內部雖已內建 RM3100 地磁感測器,但因機身內部容易受到大電流動力線路干擾,建議於導航設定中優先以 GPS / 羅盤複合模組上的外部羅盤(透過 I2C 或 DroneCAN 連接)作為主要磁力羅盤。
- 若使用 DroneCAN / UAVCAN GNSS 模組,可直接連接至 CAN1 或 CAN2 匯流排。
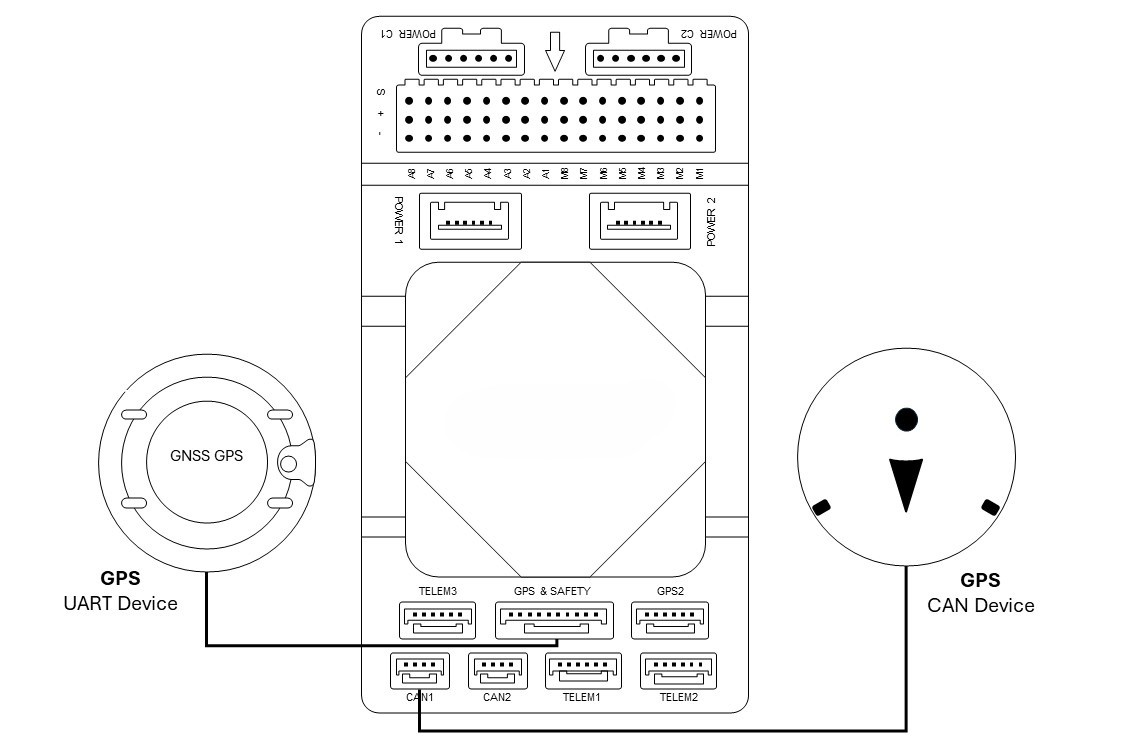
數傳電台與無線電控制系統
- 數傳電台(Telemetry): 將機載數傳端連接至 TELEM1、TELEM2 或 TELEM3 埠,以建立與地面控制站(GCS)的雙向資料傳輸。
- 單向 RC 接收機: 支援 PPM、DSM、SBUS 等單向協定。DSM 或 SBUS 接收機請連接至 DSM/SBUS 介面(分別提供專用的 3.3 V 與 5 V 供電端子);若使用 PPM 接收機,請連接至 PPM 介面。
- 雙向 RC 協定(Bi-directional RC): 若使用 CRSF(Crossfire / ELRS)或 FPort 等需回傳雙向遙控遙測訊號之協定,請連接至具備 DMA 功能的任一通用 UART 連接埠之 TX 腳位,並於自動駕駛儀韌體中將該序列埠協定參數設定為
SERIALx_PROTOCOL = 23。
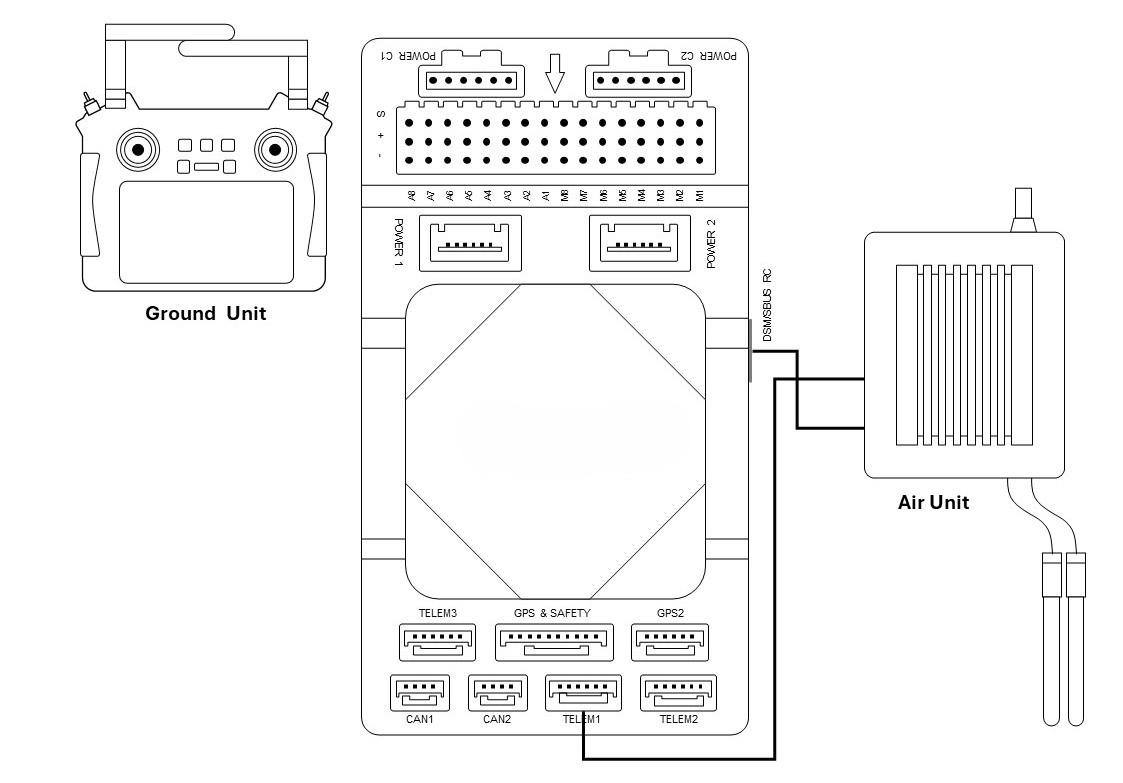
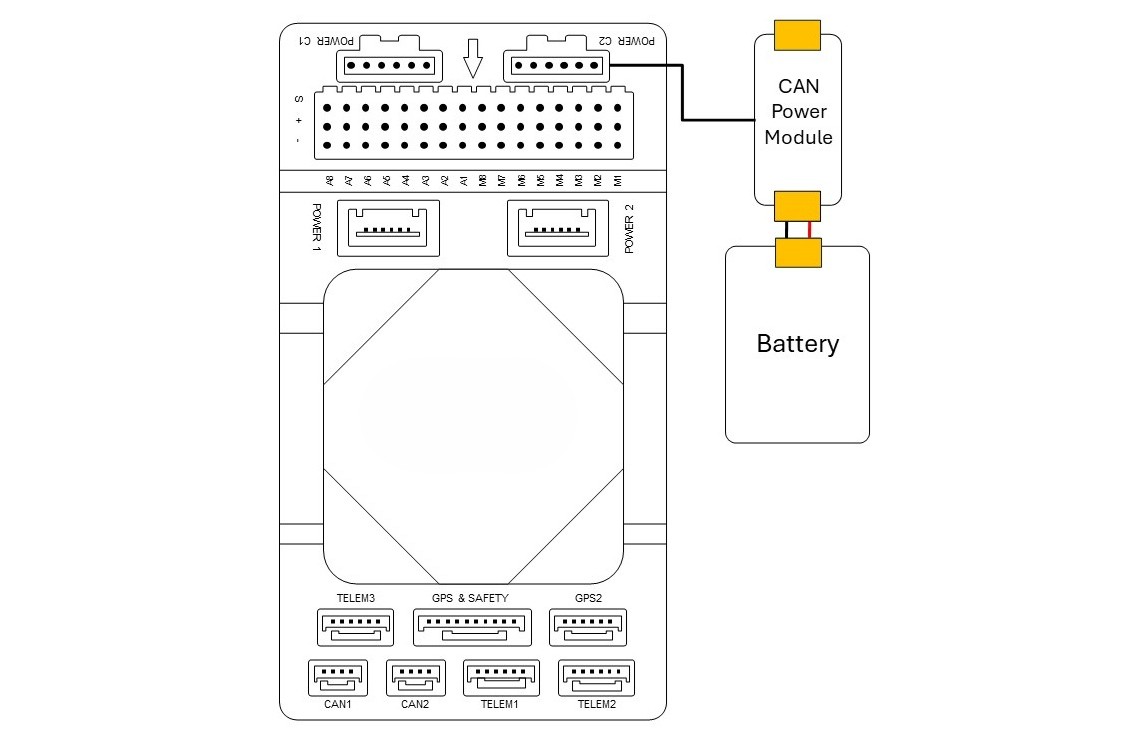
電源模組(PMU)
- 本飛控支援 CAN PMU 電源模組(支援 3S 至 14S 鋰電池)。包裝內未隨附 PMU,請搭配符合規範之 CAN PMU 模組使用,並將模組之 6-pin 接頭插入飛控的 Power C1 或 Power C2 介面。
- 本飛控亦支援類比與 I2C 電源模組,請由 Power 1 與 Power 2 連接埠輸入。
- ArduPilot DroneCAN 電池監控預設參數:
若搭配 DroneCAN PMU 使用,ArduPilot 預設參數如下:
BATT_MONITOR = 8(啟用 DroneCAN 電池監控)CAN_P1_DRIVER = 1CAN_P2_DRIVER = 1CAN_D1_PROTOCOL = 1CAN_D2_PROTOCOL = 1
- 執行 PX4 時,請依 PX4 DroneCAN PMU 規範進行參數配置。
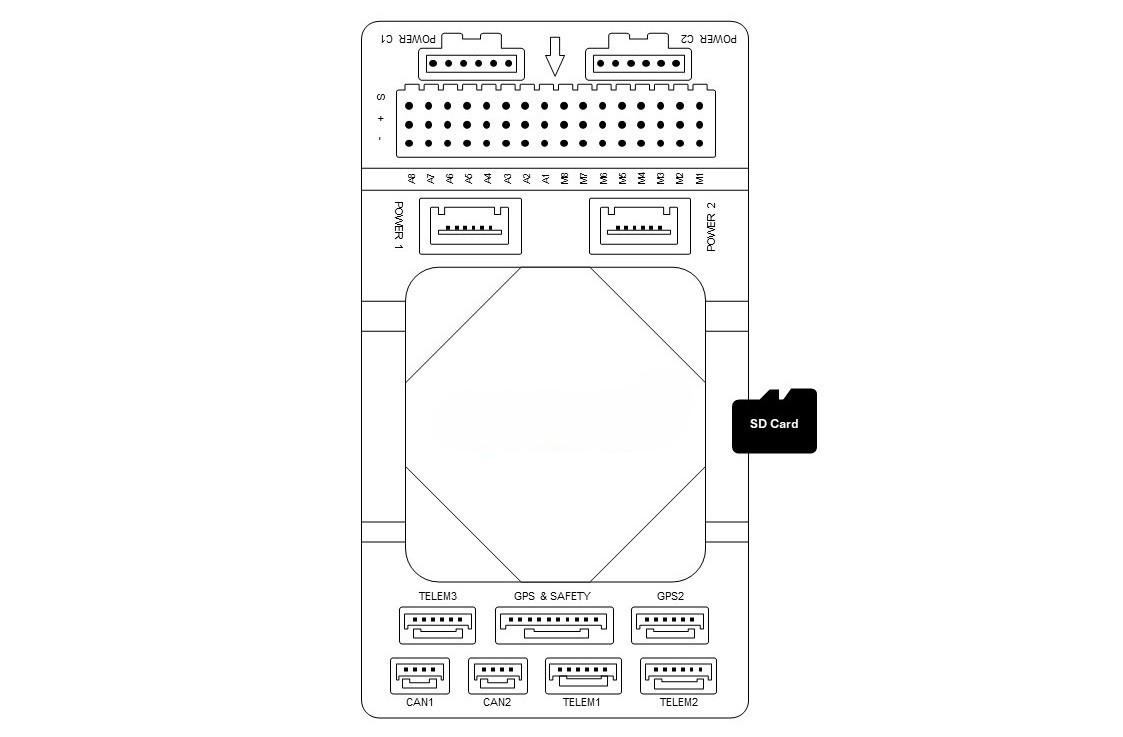
MicroSD 記憶卡
- 飛行前請務必將 MicroSD 記憶卡插入卡槽。高頻率飛行日誌記錄與 IMU 數據分析皆須仰賴 MicroSD 卡進行儲存。
馬達與伺服舵機接線
- 請依據所屬機架構型的馬達順序,依序將電子調速器(ESC)訊號線與伺服舵機連接至 M1–M8 與 A1–A8 接腳。
PWM 輸出與定時器分組
本飛控共提供 16 組 PWM 輸出,包含 M1–M8(IO 主 PWM)與 A1–A8(FMU PWM):
- 全部 16 組輸出皆支援標準 PWM 格式。
- DShot 支援限制:僅 FMU PWM 之 A1–A6 支援 DShot 與雙向 DShot(Bi-Directional DShot);A7 與 A8 僅支援標準 PWM。
- FMU 定時器分組(Timer Groups):A1–A8 依內部硬體定時器分為三組:
- 第一組(Group 1):A1、A2、A3、A4
- 第二組(Group 2):A5、A6
- 第三組(Group 3):A7、A8
同一定時器分組內的輸出通道必須設定為相同的訊號協定(例如同一組必須全為 DShot 或全為 PWM)與相同的更新頻率。
GPIO 腳位對應
全部 8 組 IO(M1–M8)與 8 組 FMU PWM(A1–A8)輸出皆可於自動駕駛儀中設定為 GPIO 功能(例如用於繼電器 Relay、外部按鍵 Button、馬達轉速計 RPM 等)。當伺服輸出功能設為 GPIO 時,對應的 Pin 腳位代號如下:
| 介面標示 | GPIO Pin 編號 | 介面標示 | GPIO Pin 編號 |
|---|---|---|---|
| M1 | 101 | A1 | 50 |
| M2 | 102 | A2 | 51 |
| M3 | 103 | A3 | 52 |
| M4 | 104 | A4 | 53 |
| M5 | 105 | A5 | 54 |
| M6 | 106 | A6 | 55 |
| M7 | 107 | A7 | 56 |
| M8 | 108 | A8 | 57 |
| FMU_CAP1 | 58 | NFC_GPIO | 60 |
伺服舵機排針供電說明
本飛控內部電源穩壓器不對伺服舵機排針軌(M1–M8 與 A1–A8 之 + 電源腳位)供電。若欲驅動伺服舵機,必須額外連接外部 BEC(穩壓器)或專用電源至伺服排針的正負極端子進行供電。
實用參考連結
- ArduPilot 官方資源:
- PX4 Autopilot 官方資源: